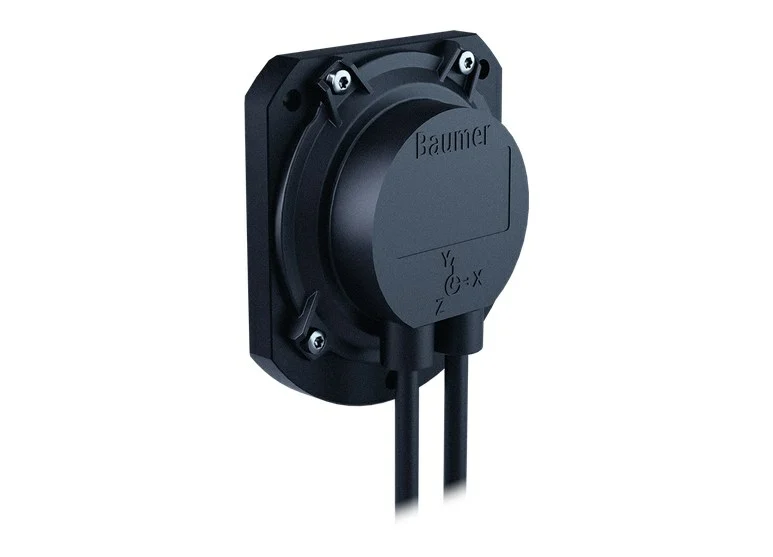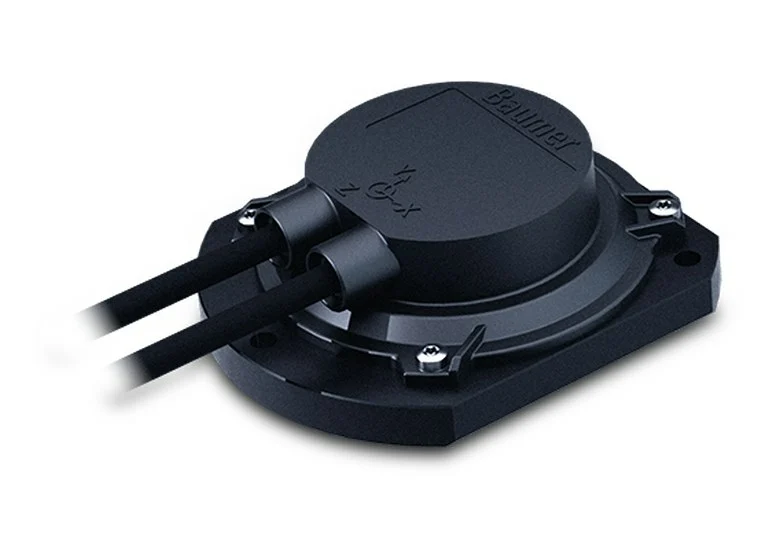
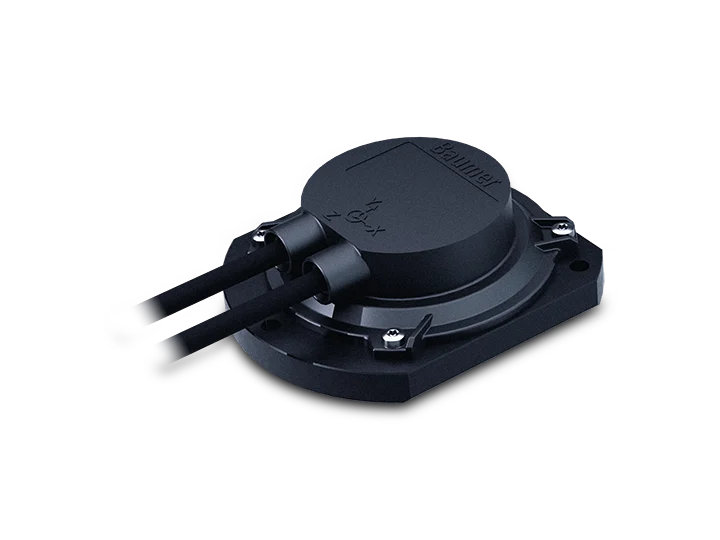
Öne çıkanlar
- 2 eksen, ölçüm aralığı ±90°’ye kadar
- Dinamik uygulamalarda yüksek ölçüm doğruluğu
- Jiroskop tabanlı hareket kompanzasyonu için sensör füzyonu
- Mobil makineler için tasarlandı
- E1 uyumlu tasarım
- Load dump koruması
- IP 69K’ya kadar koruma
- Korozyon koruması CX (C5-M)
- Kablo / M12 konnektörlü kablo bağlantısı
- CANopen® arayüzü
- Yedekli versiyonlar (2 kanallı mimari)
Teknik Özellikler
| Elektriksel özellikler | |
|---|---|
| Besleme gerilimi | 8…36 VDC |
| Ters kutup koruması | Evet |
| Kısa devre korumalı | Evet |
| Akım tüketimi (tip.) | 30 mA (24 VDC, w/o load, redundant) |
| Başlatma süresi (tip.) | ≤ 1 s after power on |
| Arayüz | CANopen® |
| Ölçüm aralığı | ±90° |
| Çözünürlük | 1 … 0.001 ° |
| Dinamik doğruluk (tip.) | ±0.5° |
| Statik doğruluk (tip.) | ±0.1° (+25 °C) |
| Statik doğruluk maks. (yatay) | ±0.28° (+25 °C); ±0.42° (0…+50 °C); (measuring range ±10°) |
| Algılama yöntemi | MEMS teknolojisi |
| Örnekleme hızı | 1000 Hz (1 ms) |
| Çıkış katı | CAN-Bus compatible ISO 11898 |
| Load dump koruması | ISO 16750-2 for 12 V / 24 V systems; Pulse 5b (test criteria B) |
| Gürültü bağışıklığı | EN 61000-6-2; ISO 7637-2*; ISO 7637-3*; ISO 11452-2*; ISO 11452-4*; ISO 11452-5*; EN 61000-4-2 (CD ±8 kV, AD ±15 kV); * Severity level according to ECE R10 (Rev. 6 + Amd 02:2021-12) |
| Yayılan gürültü | EN 61000-6-3; EN 61000-6-4; ISO 7637-2*; CISPR 25:2008 (30…1000 MHz); * Severity level according to ECE R10 (Rev. 6 + Amd 02:2021-12) |
| Programlanabilir parametreler | Preset / zero position; Resolution; Rotating direction |
| Teşhis fonksiyonu | Supply voltage monitoring; Temperature control |
| Onaylar | UL approval / E217823 |
| Mekanik özellikler | |
| Boyutlar G x Y x U | 72 x 24 x 64 mm |
| Koruma sınıfı EN 60529 | IP 66; IP 67; IP 68 (without connector); IP 69K (without connector) |
| Malzeme | Housing: polyamide (glass fiber reinforced); Base plate: metal |
| Korozyon koruması | IEC 60068-2-52 Salt mist; for ambient conditions CX (C5-M) according to ISO 12944-2 |
| Çalışma sıcaklığı | -40…+85 °C |
| Dayanım | EN 60068-2-6; Vibration 30 g, 60-2000 Hz; EN 60068-2-27; Shock 100 g, 6 ms; EN 60068-2-64; Random vibration 10 gRMS, 20-1000 Hz |
| Sıcaklık değişimi | EN 60068-2-14, -40…+85 °C |
| Ağırlık (yakl.) | 150 g |
| Bağlantı | Flylead connector 2xM12, 5-pin, (Bus-in/Bus-out), length 300 mm |
Sipariş kodu
| GIM600DR-N290.PC8.A | Ürün no. 11731016 |
Dinamik ölçüm yaklaşımı
GIM600DR, ivme ve dönüş ölçümü için 6-DOF MEMS sensörler içerir. Veri sayfasına göre özellikleri:
- Dış ivmelerin kompanzasyonuyla iki eksenli eğim ölçümü
- Güçlü, sahada denenmiş sensör füzyon algoritmaları sayesinde yüksek sinyal kalitesi ve hızlı tepki süresi
- Altı serbestlik dereceli atalet ölçüm birimi (IMU)
- İvme ve dönüş hızı için ham veri çıkışı
Üretici, sağlam yapının en zorlu çevre koşullarında en yüksek kullanılabilirliği sunduğunu belirtir.
CANopen® özellikleri
- Profiller: CANopen® CiA DS 301 V4.2, eğim sensörü profili DS 410 V2.0, LSS servis profili DS 305 V3.0
- Varsayılan ayarlar: çözünürlük 0,1°, baud hızı 250 kbit/s, Node-ID 1 (yedekli versiyonda Node-ID 2), zaman sürümlü iletim 100 ms
- PDO 1 içeriği: sıcaklık ve X ekseni (boyuna eğim) ile Y ekseni (yanal eğim) açıları
- İkincil veriler: ivme (çözünürlük 0,1 mg; aralık -3,2768…+3,2767 g), dönüş hızı (0,01 dps; aralık -327,68…+327,67 dps) ve Euler açıları (0,01 deg; aralık -180°…+180°)
- Veri sayfasında opsiyon olarak belirtilenler: Euler açısı / quaternion çıkışı ile 3 eksenli ivme / dönüş hızı çıkışı PDO’ya eşlenebilir. Hangi versiyonda sunulduğu için bizimle iletişime geçin.
Bağlantı ve pin dizilimi
Bağlantı: 2 x M12, 5 pinli (Bus-in / Bus-out) kablo uçlu konnektör; M12 flanş konnektör (erkek/dişi), A kodlu.
| Pin 1 | CAN_GND (CAN’e ait toprak bağlantısı) |
| Pin 2 | +Vs (besleme gerilimi) |
| Pin 3 | GND (+Vs’e ait toprak bağlantısı) |
| Pin 4 | CAN_H (CAN Bus sinyali, baskın yüksek) |
| Pin 5 | CAN_L (CAN Bus sinyali, baskın alçak) |
- GND ve CAN_GND uçları dahili olarak bağlıdır ve işlevleri aynıdır.
- Vs ve GND uçlarında azami yük her biri için 1,5 A; zincirleme (daisy chain) akımı azami 1,5 A.
Montaj ve devreye alma notları
- Taban plakası yatay çizgiye paralel hizalanmalıdır. X ve Y eksenlerinin her biri yatay düzleme göre eğilebilir; her eksen için bir ölçüm değeri verilir.
- Montajdan sonra sensörün sıfır konumu referanslanmalı; takılıyken sıfır noktası kararlılığı düzenli olarak kontrol edilmelidir.
- Dinamik doğruluk, uygulamadaki hareket örüntülerinin özelliklerine bağlıdır; sensör performansının uygulamada doğrulanması şiddetle tavsiye edilir.
- Hassas termal tasarımda kendi kendine ısınma dikkate alınmalıdır; boyalı metal tabana monte edildiğinde yaklaşık 5 K kabul edilir. Azami karakteristik değerlere yakın çalışmada sensör gövdesindeki gerçek sıcaklık ölçülmelidir.
Diğer ürünler için Baumer ürünlerine veya Sensörler kategorisine göz atabilirsiniz. İlgili modeller: Baumer GIM600DR-N136, Baumer GIM600R-N290.
 Baumer GIM600DR-N290 Dynamic Inclination Sensor – Datasheet (PDF, İngilizce)
Sıkça sorulan sorular
GIM600DR-N290 hangi CANopen® profillerini destekler?
Veri sayfasına göre CANopen® CiA DS 301 V4.2, eğim sensörü profili DS 410 V2.0 ve LSS servis profili DS 305 V3.0.
Varsayılan baud hızı ve Node-ID nedir?
Varsayılan çözünürlük 0,1°, baud hızı 250 kbit/s ve Node-ID 1’dir; yedekli versiyonda Node-ID 2 kullanılır. İletim varsayılan olarak 100 ms zaman sürümlüdür.
İvme, dönüş hızı ve Euler açısı verisi alınabilir mi?
Veri sayfasına göre ivme, dönüş hızı, Euler açısı ve quaternion değerleri ek olarak sunulabilir; Euler açısı / quaternion ile 3 eksenli ivme / dönüş hızı çıkışları opsiyon olarak PDO’ya eşlenebilir. Ayrıntı için bizimle iletişime geçin.
Dinamik doğruluk her uygulamada aynı mıdır?
Hayır. Veri sayfasına göre dinamik doğruluk uygulamadaki hareket örüntülerinin özelliklerine bağlıdır; sensör performansının uygulamada doğrulanması şiddetle tavsiye edilir.
Montajdan sonra nelere dikkat edilmelidir?
Taban plakası yatay çizgiye paralel hizalanmalı, montajdan sonra sıfır konumu referanslanmalı ve takılıyken sıfır noktası kararlılığı düzenli kontrol edilmelidir.